
應用場景:
在自動導引車 (AGV)、自主移動機器人 (AMR) 和移動服務機器人中,避障遠比簡單地發現前方物體複雜得多。在人員移動、臨時托盤堆疊和通道穿越等動態環境中,行動平台需要連續的即時空間距離數據,以控制平穩減速、轉向、緊急停止和路徑重新規劃。
脈衝式 TOF × 270° 水平掃描 × 10 公尺範圍
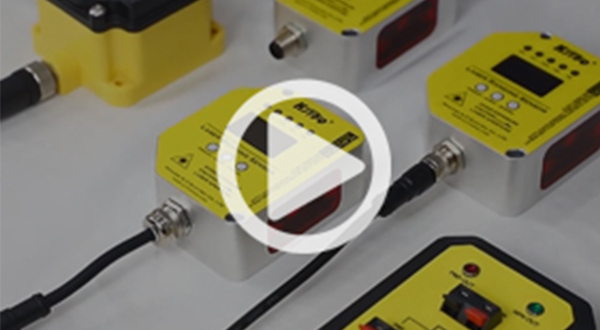
專為滿足這些動態導航需求而設計, KJT-LR10系列單線避障光達 脈衝飛行時間對TOF)採用 270° 水平掃描架構,為機器人、避障和工業自動化提供 2D 空間感知能力。
LR10採用內部旋轉鏡掃描機構,實現了270°的水平視場角(覆蓋車輛前方±135°)。更寬廣的前向感知範圍使行動裝置能夠更早地偵測到人員、貨架、橫向交通以及突發障礙物。
$\ge 4\text{ m}$ @ 10% 反射率目標
$\ge 10\text{ m}$ @ 70% 反射率目標
行動裝置需要連續、低延遲的距離剖面分析,而不是簡單的二元「障礙物/暢通」切換。 LR10 系列具備可靠的基礎規格:
測距原理: 脈衝式 TOF
掃描頻率: 25 Hz
角分辨率: 0.5°
反應時間: 40 毫秒
對於移動機器人而言,感測器不僅要測量精確,還要適應日益緊湊的底盤設計。 LR10 的尺寸約為50 × 50 × 72 毫米,其緊湊的佔地面積最大限度地減少了 AGV、AMR 和小型自動化機械內部的空間佔用。
尺寸緊湊:最大限度地減少機箱佔用空間,便於機械整合;
旋轉鏡設計:保護光學元件,最大限度地減少機械振動對掃描一致性的影響;
無刷馬達驅動:消除電刷磨損,確保全天候掃描的長期運作穩定性。
在典型的 AGV / AMR 操作流程中,雷射雷達持續掃描周圍環境,將障礙物距離和角度座標數組輸出到主導航控制器,以執行速度曲線、繞行、停車或路線重新計算:
Normal Travel ➔ Scan Surroundings ➔ Identify Obstacle ➔ Controller Evaluation ➔ Decelerate / Steer / Stop ➔ Resume Operation Once Path Clears
目標應用: AGV/AMR 安全避障、服務機器人自主導航、行動裝置路徑規劃與工業自動化安全區域監控。